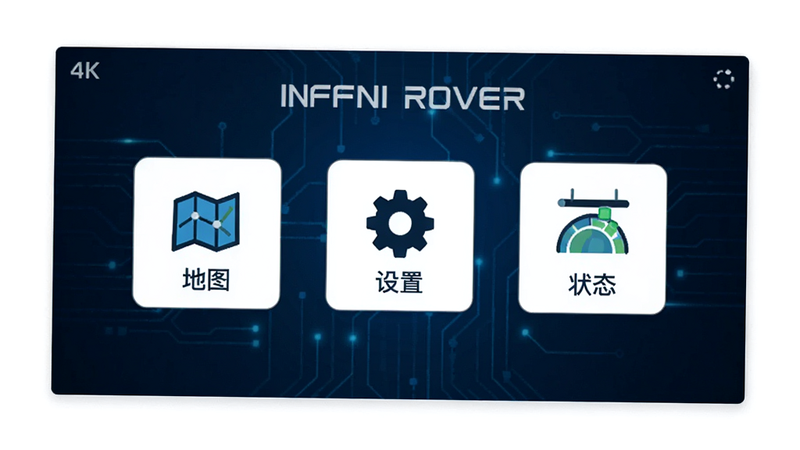
INFFNI ROVER 是专为智能移动机器人设计的移动端控制中枢,它打破了传统遥控器的局限,将手机变身为机器人的“大脑”与“眼睛”。这款应用深度适配安卓系统,不仅支持基础的行走、转向指令,更集成了视觉识别、环境感知与路径规划等高级功能。对于科技爱好者、开发者以及家庭用户而言,它不仅是操控工具,更是探索人工智能与物联网融合乐趣的入口。通过简洁直观的界面设计,用户无需复杂代码即可实现对人形或轮式机器人的精准操控,让科技触手可及。
核心特色
功能主题名: 实时低延迟视觉反馈
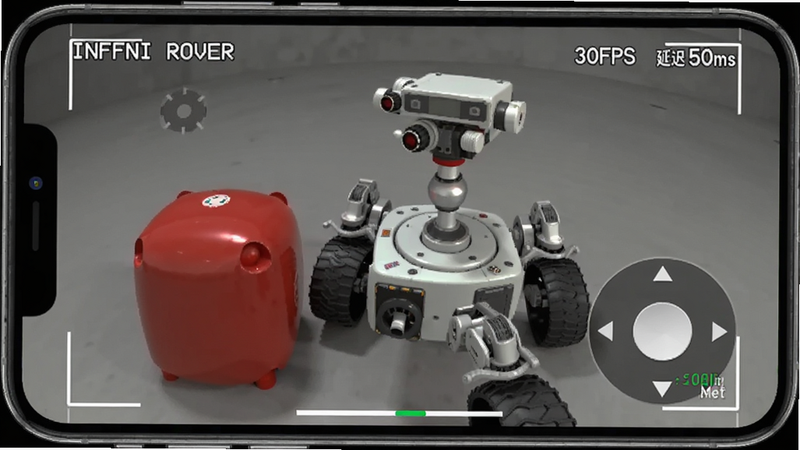
内置高性能视频流引擎,支持从机器人摄像头获取高清实时画面。无论机器人处于快速移动还是静止状态,手机屏幕都能呈现低延迟、高清晰度的第一视角影像。这一特性让用户仿佛化身机器人,直观观察前方路况、障碍物及目标物体,极大提升了操控的安全性与趣味性,适合用于室内巡检或户外探索场景。
功能主题名: 多模态智能指令交互
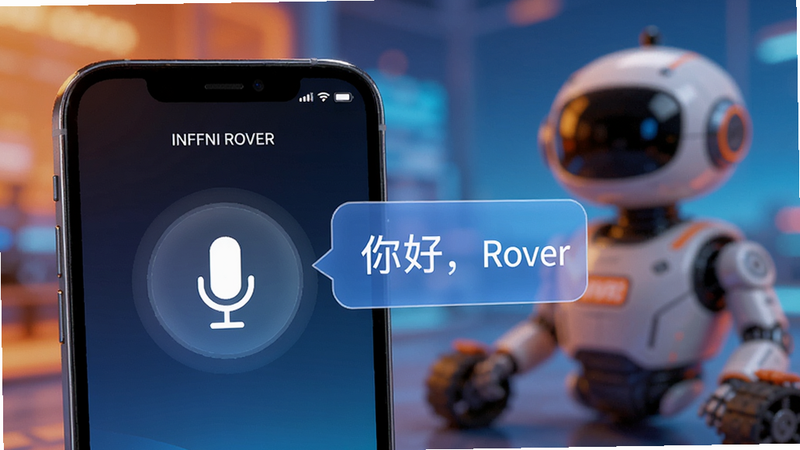
除了传统的虚拟摇杆控制,INFFNI ROVER 支持语音指令与手势识别双重交互模式。用户只需轻点屏幕或说出简单口令,即可触发预设动作,如“前进”、“拍照”、“返回充电桩”等。这种多模态设计降低了操作门槛,让老人或儿童也能轻松上手,同时支持自定义快捷键,满足专业开发者对复杂动作序列的需求。
功能主题名: 云端地图与轨迹回放
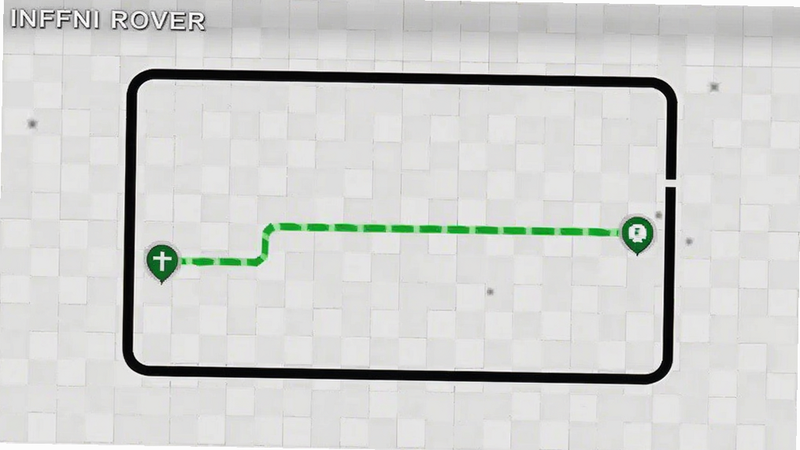
应用内置强大的地图绘制引擎,机器人行走过程中会自动记录轨迹并生成二维平面地图。用户可随时查看历史路径、标记兴趣点,并基于地图进行远程导航。数据同步至云端,支持多设备登录查看,无论是家庭宠物追踪还是小型物流管理,都能提供精确的位置数据支持。
功能主题名: 远程固件升级与诊断
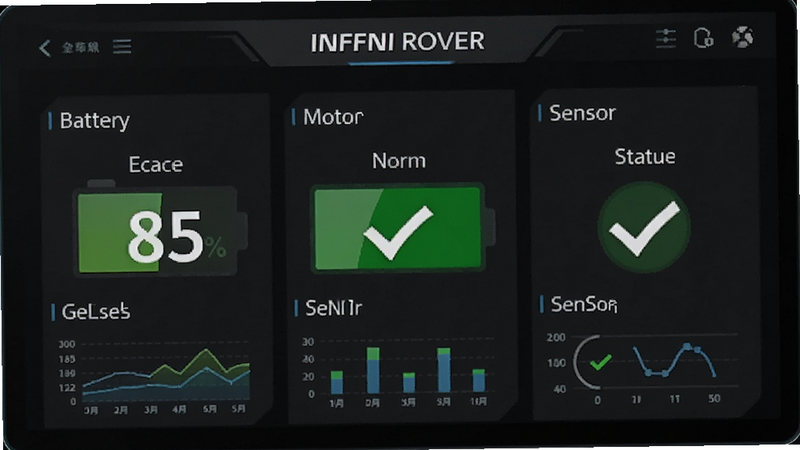
支持 OTA 空中升级,用户可通过 Wi-Fi 或 4G 网络为机器人推送最新固件,无需连接电脑。应用内置故障诊断模块,能实时监测电池电量、电机温度、传感器状态,并在异常时推送通知,帮助用户快速定位问题,延长设备使用寿命,提升运维效率。
操作说明与系统适配
| 操作场景 | 基础操作 | 高级技巧 | 注意事项 |
|---|---|---|---|
| 首次连接 | 开启机器人 Wi-Fi,手机连接同名热点 | 绑定账号后自动同步配置 | 确保手机与机器人在同一局域网 |
| 手动控制 | 拖动左下角虚拟摇杆 | 双指缩放调整视角灵敏度 | 避免在强光下操作导致误触 |
| 自动巡航 | 点击“探索”按钮启动随机巡走 | 设置禁区与避障等级 | 清理地面小物件以防卡轮 |
| 数据管理 | 查看最近 24 小时轨迹 | 导出地图为 PNG 格式分享 | 定期清理缓存防止存储溢出 |
新手避坑指南
在使用 INFFNI ROVER 时,新手最容易遇到的问题是连接不稳定和画面卡顿。
首先,务必检查手机 Wi-Fi 信号强度,建议在信号满格的环境下进行调试,弱网会导致指令延迟。
其次,安装前请确认手机系统版本在 Android 8.0 以上,低版本系统可能无法支持必要的蓝牙与定位权限。
为了获得最佳体验,建议在设置中关闭“电池优化”对 INFFNI ROVER 的限制,防止后台进程被系统杀死。
如果遇到黑屏或闪退,请尝试清除应用缓存,或检查机器人摄像头是否被遮挡。
对于高端机型,可开启“高性能模式”以提升渲染帧率,但需注意耗电增加。
若使用 5G 网络,请确保路由器支持 2.4GHz 频段,因为部分机器人硬件仅兼容 2.4GHz Wi-Fi。
最后,定期更新应用至最新版本,以修复已知漏洞并体验新功能。
严禁在机器人运行中强行断电,这可能导致电机损坏或数据丢失。
INFFNI ROVER 安全吗
INFFNI ROVER 采用了银行级的数据加密技术,所有传输指令均经过 AES-256 加密,防止被中间人攻击窃取。应用遵循最小权限原则,仅请求必要的定位、存储和网络权限,不收集用户隐私信息如通讯录或短信。此外,官方服务器部署在合规数据中心,并通过 ISO 27001 信息安全认证,确保用户数据的安全性与隐私保护。

INFFNI ROVER 好用吗
从用户反馈来看,INFFNI ROVER 界面简洁直观,学习成本低,即使是非技术人员也能在 5 分钟内掌握基本操作。其视频流延迟控制在 100ms 以内,操控手感接近实体手柄,响应迅速。相比同类竞品,它的地图绘制精度更高,且支持多用户同时在线查看,非常适合家庭共享或团队协作使用,整体体验流畅稳定。
INFFNI ROVER 怎么连接机器人
连接步骤如下:1. 开启机器人电源,等待其 Wi-Fi 热点启动;2. 在手机 Wi-Fi 列表中找到与机器人型号匹配的热点并连接;3. 打开 INFFNI ROVER 应用,点击“添加设备”;4. 扫描机器人身上的二维码或输入配对码;5. 绑定成功后,选择家庭 Wi-Fi 进行配置,即可实现远程连接。若连接失败,请重启机器人或重置网络设置。